- Configuración de hardware y parámetros de control mediante Startdrive y objetos tecnológicos de posicionamiento.
- Implementación de control de ejes mediante salidas de pulsos (PTO) para soluciones eficientes en S7-1200.
- Gestión de movimientos complejos a través de instrucciones de Motion Control y tablas de comandos secuenciales.

Meterse en el mundo de la automatización industrial puede parecer un quebradero de cabeza al principio, pero dominar el control de servomotores con TIA Portal es un salto de calidad brutal para cualquier técnico. No hablamos de simples motores que giran, sino de sistemas capaces de moverse con una precisión milimétrica, controlando la velocidad y la aceleración al detalle para que la máquina haga exactamente lo que queremos.
Para lograr esto, Siemens nos ofrece un ecosistema muy potente donde el PLC actúa como el cerebro y el servocontrolador como el músculo. Dependiendo de si usamos un S7-1200 o un S7-1500, la estrategia de programación cambiará un poco, ya que algunos permiten el control por pulsos y otros gestionan comunicaciones digitales mucho más complejas mediante objetos tecnológicos.
Configuración de Servos con el S7-1500 y SINAMICS S210
Cuando trabajamos con la gama alta, como el S7-1500 (especialmente las CPUs tecnológicas T), la cosa se pone interesante. Estos equipos están diseñados para coordinar movimientos complejos. El proceso comienza integrando el hardware y software en TIA Portal, donde configuramos el PLC, el servocontrolador y el motor para que se entiendan entre sí.
Una parte fundamental es el uso de Startdrive, la herramienta específica para parametrizar los servomotores. Aquí es donde ajustamos los datos generales y evaluamos la respuesta del sistema para que el movimiento no sea brusco y el control de posición sea impecable. La comunicación suele fluir a través de PROFINET o PROFIBUS, permitiendo que el PLC envíe datos precisos al controlador del motor.
Control de Ejes mediante Salida de Pulsos (PTO) en S7-1200

Si no tenemos un presupuesto tan holgado o la tarea es más sencilla, el S7-1200 es un aliado fantástico gracias a las salidas de pulsos o Pulse Train Output (PTO). Esta es una opción muy eficiente para posicionar ejes sin complicarse demasiado la vida. Hay que tener en cuenta que para usar esto, el PLC debe tener salidas a transistor (PNP), normalmente los modelos DC/DC/DC.
Dependiendo de cómo configuremos el sistema, podemos usar el modo de pulsos y dirección (donde una salida marca la velocidad y otra el sentido del giro) o pulsos bifásicos. Es vital vigilar las frecuencias máximas de las salidas, que pueden variar desde los 20 kHz hasta alcanzar el MHz en modelos como el 1217C, lo que define la velocidad máxima de respuesta del motor.
El Objeto Tecnológico de Posicionamiento
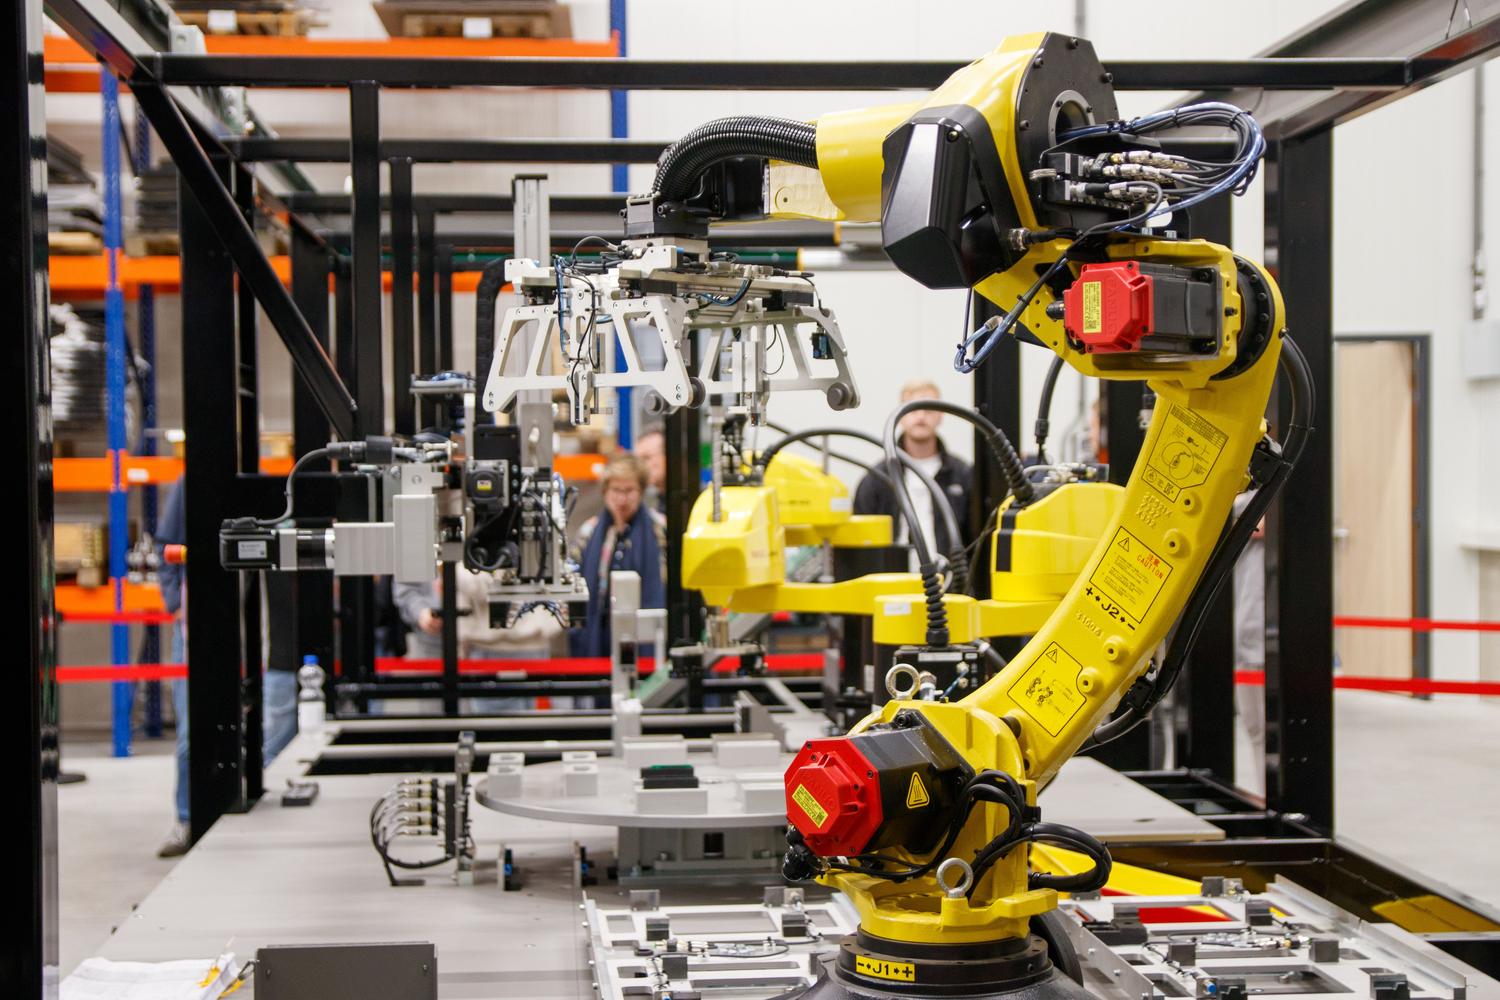
Para no tener que programar cada pulso a mano, TIA Portal nos regala los objetos tecnológicos (TO_PositioningAxis). Estos asistentes nos guían para configurar el eje, permitiéndonos elegir si el control es en lazo abierto (PTO) o cerrado. Podemos definir la unidad de medida, ya sea en milímetros para ejes lineales o grados para rotatorios.
En la configuración mecánica, es donde le decimos al PLC cuántos pulsos por vuelta tiene el motor y cuál es el avance lineal. También es el momento de establecer los límites de posición, tanto por software como mediante finales de carrera físicos, para evitar que el motor se estrelle contra algo y cause un desastre.
Dinámica del Sistema y Referenciado

No basta con que el motor se mueva; hay que definir cómo se mueve. En los ajustes dinámicos configuramos las velocidades, las aceleraciones y la limitación de tirones para que el movimiento sea fluido. Además, debemos planificar la parada de emergencia para garantizar la seguridad de la instalación.
Un punto crítico es el referenciado o Homing. Como en el modo PTO no hay retroalimentación real, el PLC no sabe dónde está el motor al encenderse. Por eso usamos la instrucción MC_Home. Existen varios modos, desde el referenciado directo absoluto hasta el referenciado activo (Mode 3), donde el eje se mueve automáticamente hasta encontrar el sensor de origen.
Instrucciones de Motion Control y Tablas de Comandos

Para mover el eje en el programa, usamos bloques de función específicos. Los básicos son MC_Power para energizar el motor, MC_Reset para limpiar errores, y los bloques de movimiento MC_MoveAbsolute y MC_MoveRelative. Cada una de estas instrucciones gestiona la trayectoria del servo de forma inteligente.
Si la secuencia de movimientos es muy compleja, lo mejor es usar la TO_CommandTable. Esto nos permite crear una lista de hasta 32 pasos en un entorno gráfico. Podemos elegir entre cerrar la petición (donde el motor frena y vuelve a acelerar) o suavizar el movimiento, lo que hace que la transición entre pasos sea fluida, reduciendo el desgaste mecánico y ahorrando tiempo de ciclo.
La implementación de estos sistemas requiere un flujo lógico que va desde el cableado físico y la configuración de red hasta la puesta en marcha mediante funciones de Jog y posicionamiento manual. Al integrar correctamente los telegramas de comunicación y los objetos tecnológicos, conseguimos un control total sobre la maquinaria industrial, optimizando la productividad y la precisión de cualquier proceso automatizado.

Redactor apasionado del mundo de los bytes y la tecnología en general. Me encanta compartir mis conocimientos a través de la escritura, y eso es lo que haré en este blog, mostrarte todo lo más interesante sobre gadgets, software, hardware, tendencias tecnológicas, y más. Mi objetivo es ayudarte a navegar por el mundo digital de forma sencilla y entretenida.