- Análisis detallado de los métodos de programación, desde interfaces visuales intuitivas hasta lenguajes de scripting avanzados como URScript.
- Exploración de herramientas de expansión mediante URCaps e integraciones con sistemas operativos robóticos como ROS.
- Estudio de las capacidades de control externo y enfoques híbridos para optimizar la flexibilidad en entornos industriales.
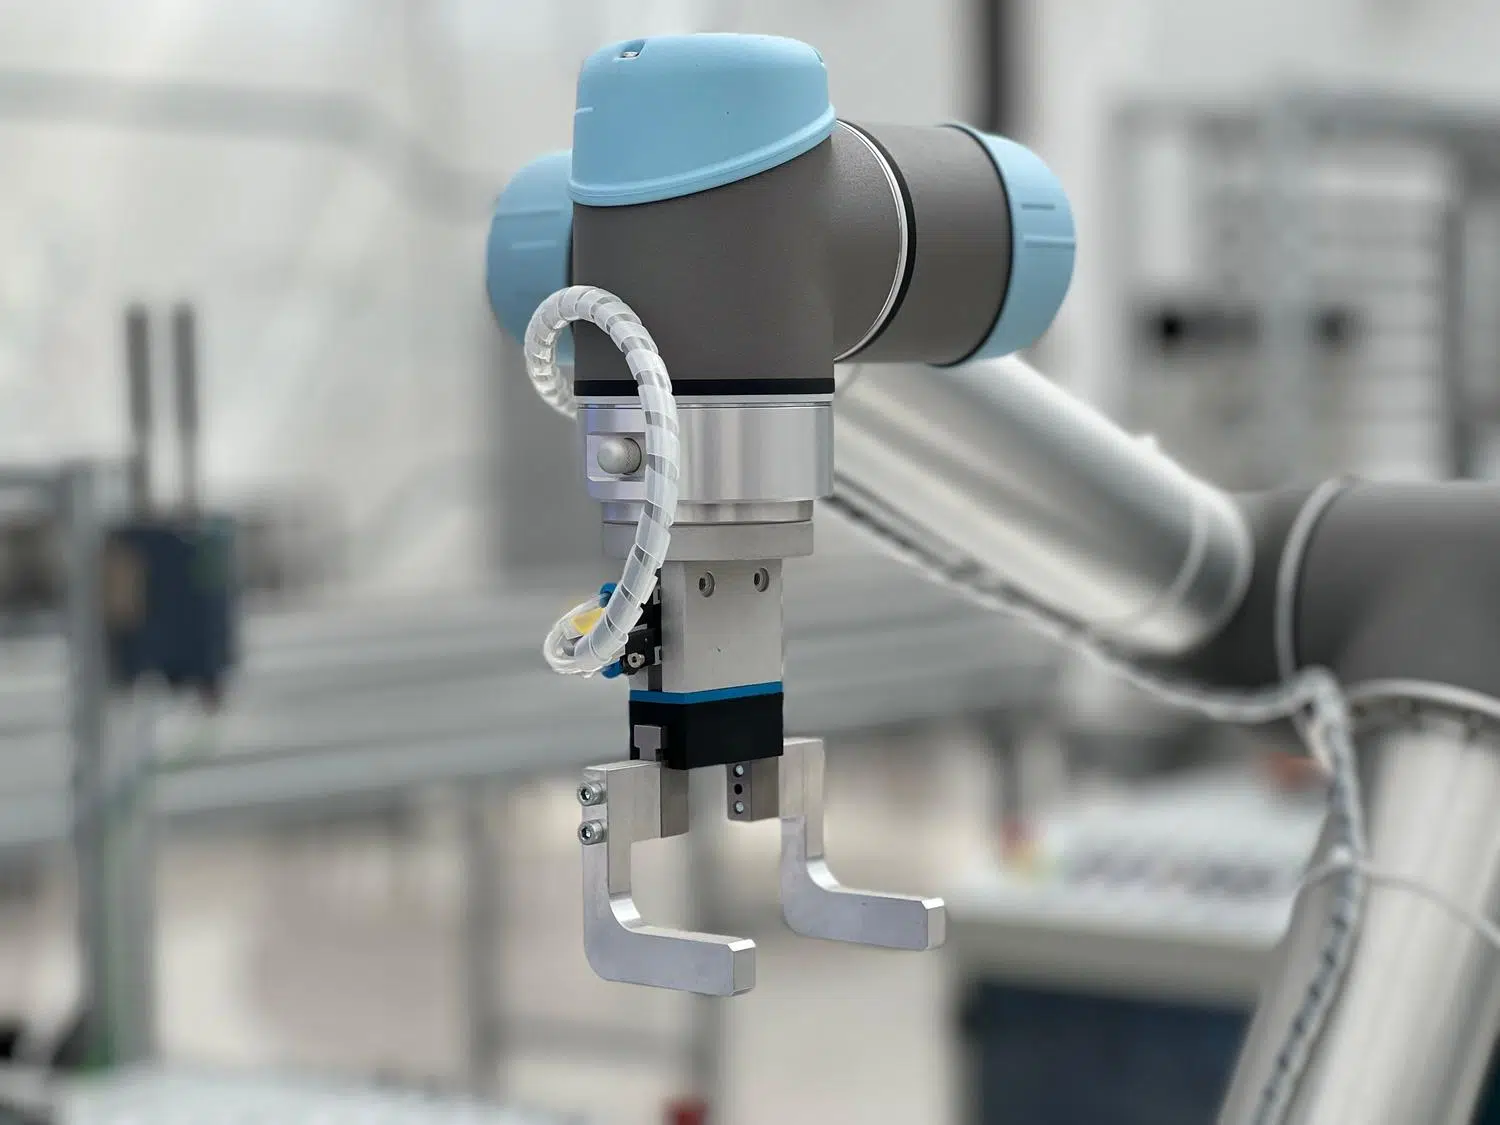
Entrar en el mundo de la robótica colaborativa puede parecer un reto al principio, pero la realidad es que hoy en día está al alcance de cualquiera. Los cobots de Universal Robots han llegado para romper las barreras de la automatización tradicional, ofreciendo máquinas capaces de mover cargas de hasta 35 kg y con alcances que llegan a los 1750 mm, permitiendo que cualquier fábrica, desde una pequeña electrónica hasta una planta metalúrgica, esté operativa en cuestión de minutos.
Lo más flipante es que no necesitas ser un ingeniero aeroespacial para ponerte manos a la obra. Gracias a un ecosistema diseñado para ser flexible, puedes acelerar el retorno de la inversión (ROI) y reducir esos molestos tiempos de parada que tanto afectan a la productividad. Ya sea que busques algo sencillo o un control milimétrico, existen diversas rutas para dominar el software de estas máquinas.
La puerta de entrada: Formación y Recursos
Antes de tocar el robot, es fundamental saber que Universal Robots no te deja solo en el camino. Cuentan con la Universal Robots Academy, una plataforma de formación online gratuita donde, en apenas 87 minutos, puedes pasar de cero a programador mediante módulos prácticos y simulaciones. Además, para quienes buscan personalizar su equipo, el showroom de Soluciones UR+ es el sitio ideal para encontrar desde efectores finales y fundas protectoras hasta plugins de URCaps y software de simulación offline.
Programación Visual: Ideal para empezar
Para quienes huyen del código, la programación visual es la salvación. Este método se basa en el uso de una consola táctil llamada Teach Pendant, donde simplemente arrastras y sueltas bloques o iconos que representan acciones (mover, recoger, colocar) en un árbol de programa. Es la opción predilecta para principiantes porque permite configurar una tarea en tiempo récord, a veces en unos 90 segundos, sin escribir una sola línea de texto.
Una de las grandes ventajas es que puedes usar la realidad aumentada para proyectar el programa en el espacio real, evitando así tener que adivinar los movimientos. Sin embargo, no todo es perfecto; este sistema puede quedarse corto en tareas extremadamente complejas donde se requiera una lógica personalizada muy profunda o bucles avanzados, siendo más lento en producciones masivas que no admiten cambios.
URScript: El poder del código
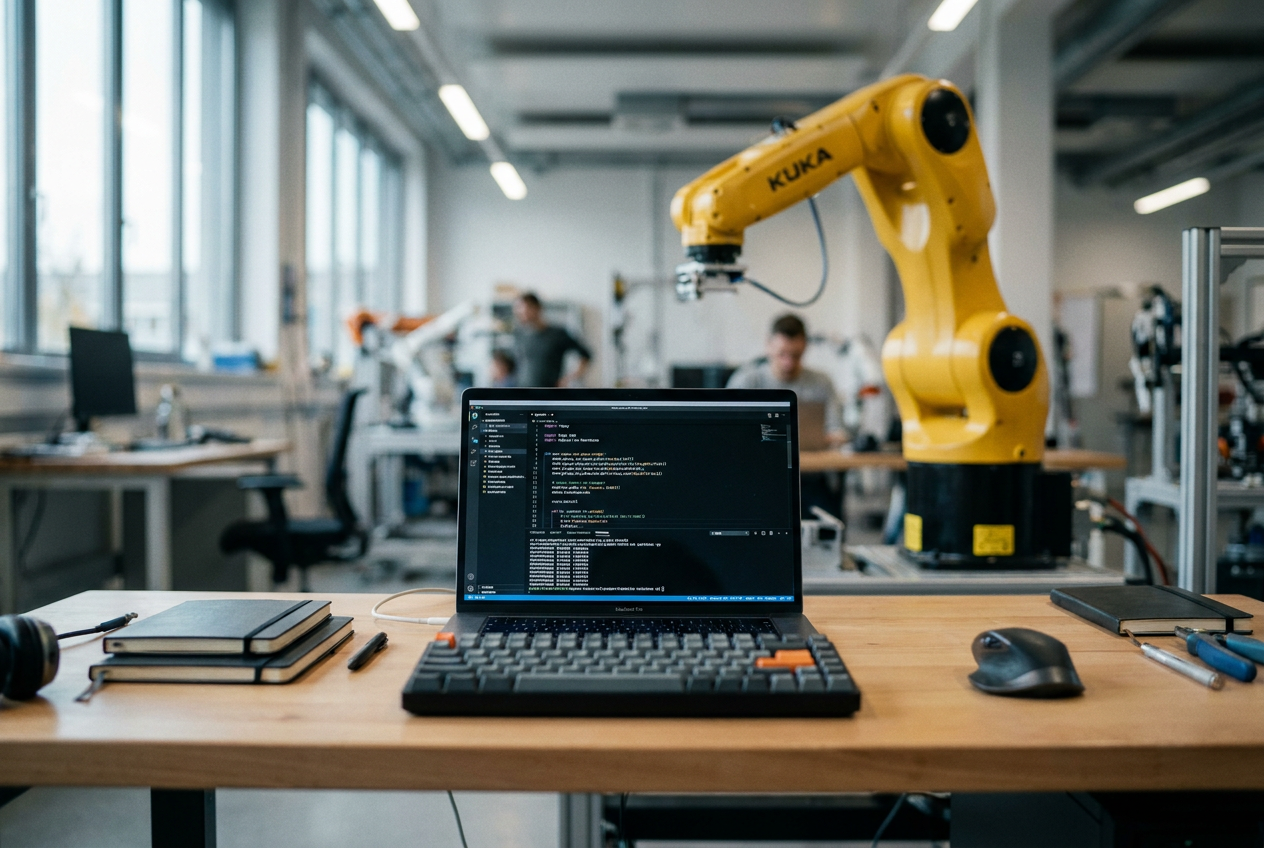
Cuando la interfaz visual se queda pequeña, entra en juego URScript, el lenguaje de scripting nativo de UR. Aunque Polyscope genera este código en segundo plano, escribirlo tú mismo te da un control preciso sobre cada movimiento, velocidad y aceleración. Al ser similar a Python, permite gestionar variables, subrutinas y comunicarse con otros dispositivos mediante sockets o Modbus TCP.
Es la herramienta ideal para quienes necesitan que el robot responda en tiempo real a sensores externos. Eso sí, hay que tener ojo con los límites técnicos, ya que solo admite enteros con signo de 32 bits y los scripts excesivamente largos pueden provocar errores de ejecución, por lo que se recomienda fragmentar los programas extensos para mantener la estabilidad.
Expansiones mediante URCaps
Imagina que las URCaps son como las apps de tu móvil pero para el brazo robótico. Estas extensiones de software permiten añadir nuevas funcionalidades directamente en la pantalla táctil, facilitando la integración de pinzas, sistemas de visión artificial o herramientas de soldadura sin tener que programar cada dispositivo desde cero.
Gracias a estas aplicaciones, es posible importar trayectorias complejas en G-Code o automatizar la calibración del equipo, lo que reduce drásticamente el tiempo de inactividad. Aunque son compatibles principalmente con las series e-Series y algunas CB3, representan la forma más rápida de dotar al cobot de habilidades especiales para el control de calidad o el ensamblaje.
Integración Avanzada con ROS y Control Externo
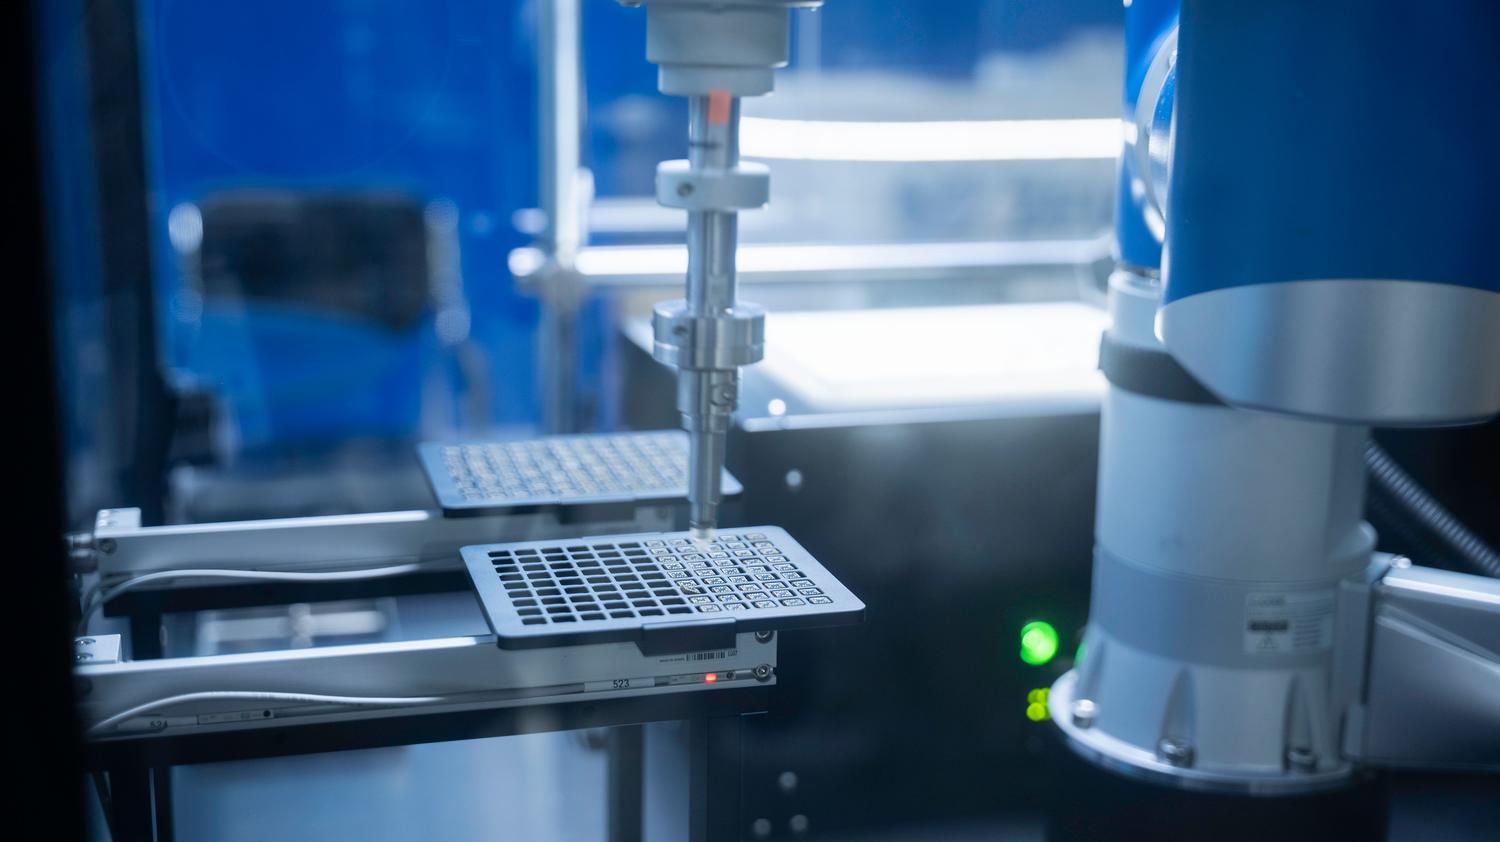
Para los entornos de I+D o laboratorios, la integración con ROS (Robot Operating System) es la joya de la corona. Este sistema de código abierto permite conectar sensores y cámaras de diversas marcas, utilizando bibliotecas y simuladores como Gazebo para probar todo antes de pasarlo al robot real. ROS es especialmente potente para la planificación de movimientos complejos y el control de fuerza.
Por otro lado, el control externo permite manejar el robot desde un ordenador remoto vía Ethernet. Usando bibliotecas como ur_client_library en C++ o protocolos XML-RPC, se puede coordinar el cobot con PLCs, cintas transportadoras o robots móviles. Esta capacidad de gestionar el equipo desde el escritorio es vital para la automatización personalizada y la recogida de datos en tiempo real.
Nuevos horizontes: Métodos Híbridos y Soluciones IA
El futuro ya está aquí con la programación híbrida, que mezcla instrucciones de voz, gestos manuales y visión 3D. Esto permite que un operador le diga al robot «recoge la caja» y la máquina lo comprenda, utilizando máquinas de estados finitos para organizar la tarea. Es una opción fantástica para fábricas que cambian de producto constantemente y necesitan una curva de aprendizaje mínima para su personal.
Además, la colaboración entre UR y NVIDIA ha traído la Inteligencia Artificial a la planta. Mediante la plataforma Isaac y el hardware Jetson, los robots pueden ahora ver objetos y planificar sus rutas de forma autónoma. Para quienes usan entornos industriales cerrados, la interfaz SRCI permite controlar los robots desde PLCs Siemens, integrándolos como cualquier otra máquina de la línea de producción.
Optimización de trayectorias complejas
Recientemente, se ha dado un salto importante con la actualización de Polyscope. Mientras que los waypoints tradicionales son geniales para paletizar, fallan en tareas como aplicar junta líquida en motores. Con la introducción del TCP remoto y el soporte para trayectorias de código Gen, el robot puede seguir contornos elaborados con una velocidad constante y precisión quirúrgica, eliminando la necesidad de dedicar días enteros a enseñar cada punto manualmente.
Contamos hoy con un abanico que va desde la sencillez de los bloques visuales y las URCaps para tareas rápidas, hasta la potencia de URScript, ROS y la IA para procesos industriales de alta complejidad. La clave reside en saber combinar estas herramientas según la habilidad del equipo y la precisión requerida, permitiendo que la automatización sea flexible, escalable y accesible para cualquier tipo de negocio.

Redactor apasionado del mundo de los bytes y la tecnología en general. Me encanta compartir mis conocimientos a través de la escritura, y eso es lo que haré en este blog, mostrarte todo lo más interesante sobre gadgets, software, hardware, tendencias tecnológicas, y más. Mi objetivo es ayudarte a navegar por el mundo digital de forma sencilla y entretenida.