- Analiză detaliată a metodelor de programare, de la interfețe vizuale intuitive până la limbaje de scripting avansate, cum ar fi URScript.
- Explorarea instrumentelor de expansiune folosind URCaps și integrări cu sisteme de operare robotice precum ROS.
- Studiul capacităților de control extern și al abordărilor hibride pentru optimizarea flexibilității în mediile industriale.
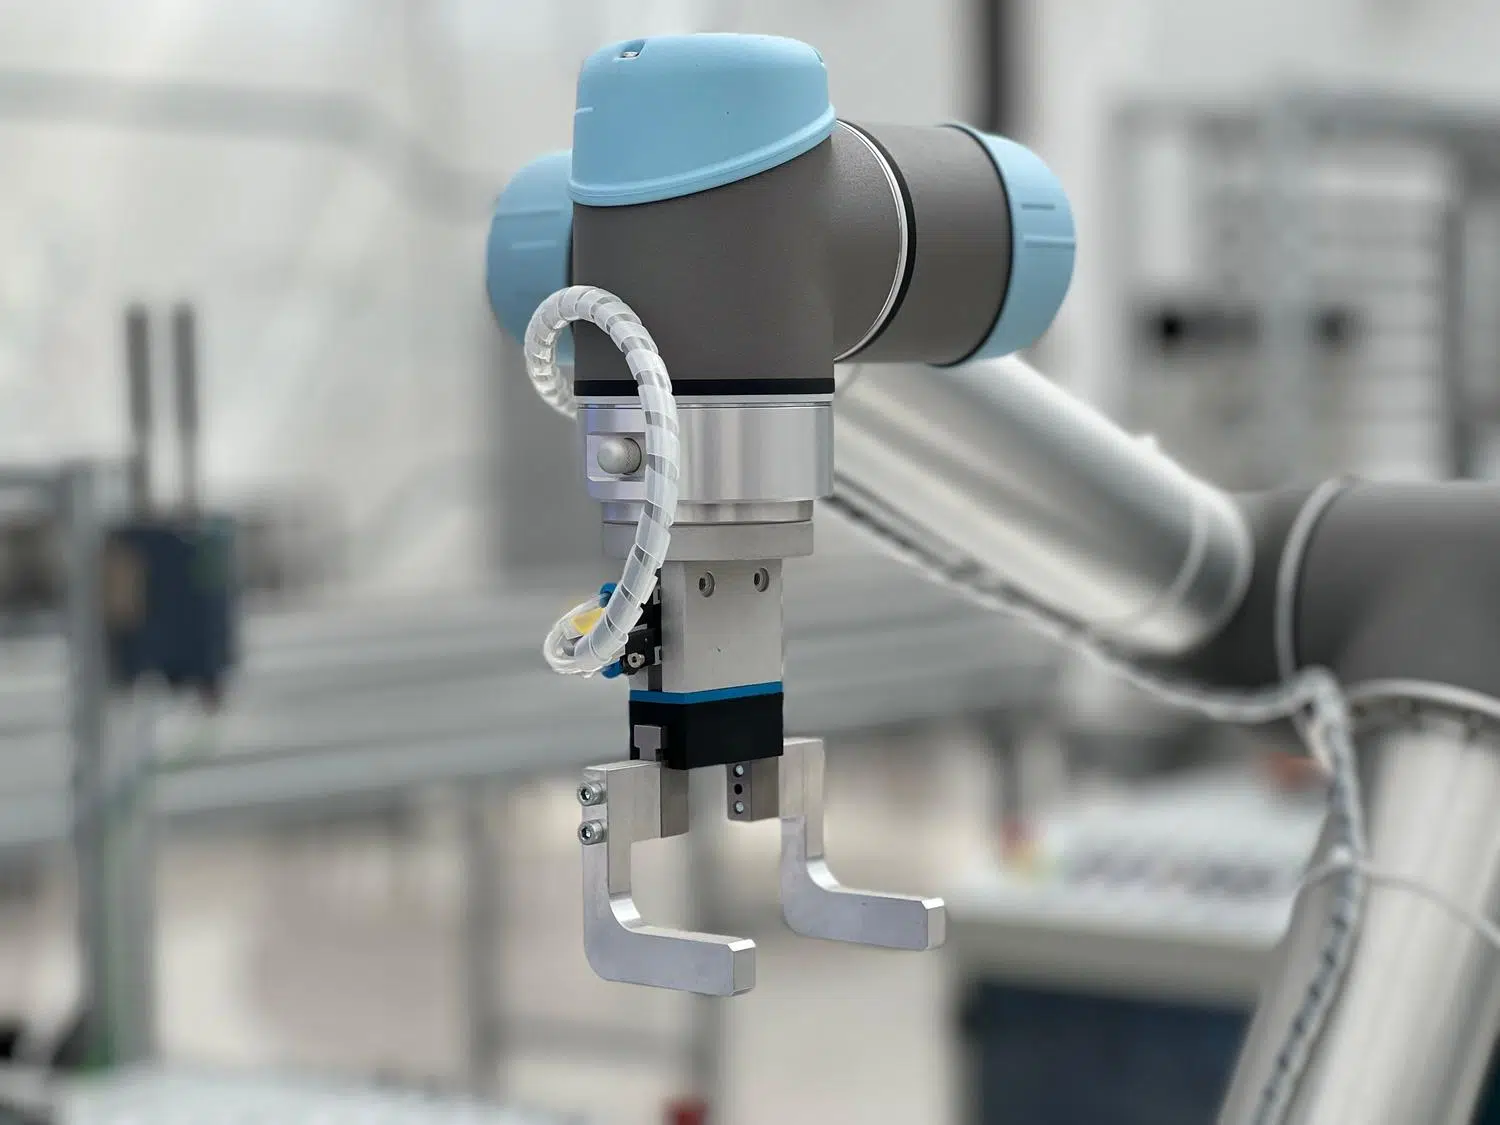
Intrarea în lumea roboticii colaborative poate părea dificilă la început, dar realitatea este că acum este la îndemâna tuturor . Coboții de la Universal Robots au sosit pentru a dărâma barierele automatizării tradiționale, oferind mașini capabile să miște sarcini de până la 35 kg și cu raze de acțiune de până la 1750 mm, permițând oricărei fabrici, de la un mic magazin de electronice la o fabrică de prelucrare a metalelor, să fie operațională în câteva minute.
Cel mai uimitor lucru este că nu trebuie să fii inginer aerospațial pentru a începe. Datorită unui ecosistem conceput pentru flexibilitate, poți accelera rentabilitatea investiției (ROI) și poți reduce acele perioade de nefuncționare enervante care au un impact atât de negativ asupra productivității. Indiferent dacă cauți ceva simplu sau un control precis, există diverse căi pentru a stăpâni software-ul pentru aceste mașini.
Poarta de acces: Instruire și resurse
Înainte de a atinge robotul, este esențial să știi că Universal Robots nu te lasă singur. Aceștia oferă Universal Robots Academy , o platformă gratuită de instruire online unde, în doar 87 de minute, poți trece de la începător la programator prin module practice și simulări. În plus, pentru cei care doresc să își personalizeze echipamentele, showroom-ul UR+ Solutions este locul ideal pentru a găsi totul, de la efectoare finale și huse de protecție până la pluginuri URCaps și software de simulare offline.
Programare vizuală: Ideală pentru începători
Pentru cei care evită programarea, programarea vizuală este o salvare. Această metodă se bazează pe utilizarea unei console tactile numită Teach Pendant, unde pur și simplu trageți și plasați blocuri sau pictograme care reprezintă acțiuni (mutare, ridicare, plasare) într-un arbore de program. Este opțiunea preferată pentru începători, deoarece vă permite să configurați o sarcină în timp record , uneori în doar 90 de secunde, fără a scrie o singură linie de text.
Unul dintre marile avantaje este că poți folosi realitatea augmentată pentru a proiecta programul în spațiul real, evitând astfel necesitatea de a ghici mișcările. Cu toate acestea, nu este totul perfect; acest sistem poate da greș în sarcini extrem de complexe care necesită o logică personalizată foarte profundă sau bucle avansate și este mai lent în producțiile la scară largă care nu permit modificări.
URScript: Puterea codului
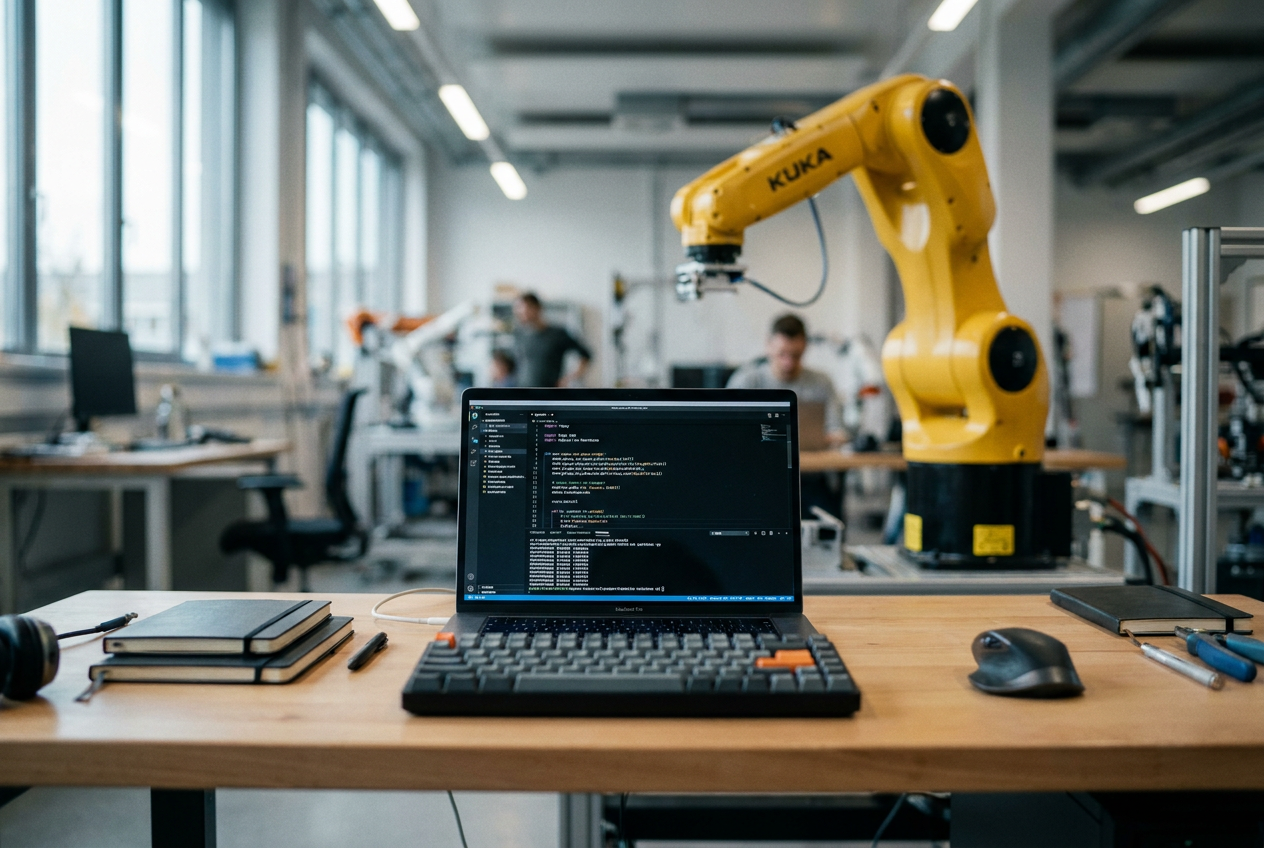
Când interfața vizuală devine insuficientă, intră în joc URScript , limbajul de scripting nativ al UR. Deși Polyscope generează acest cod în fundal, scrierea lui personală vă oferă un control precis asupra fiecărei mișcări , viteze și accelerații. Similar cu Python, vă permite să gestionați variabile, subrutine și să comunicați cu alte dispozitive prin socket-uri sau Modbus TCP.
Este instrumentul ideal pentru cei care au nevoie ca robotul lor să răspundă la senzori externi în timp real . Cu toate acestea, trebuie să fiți atenți la limitările tehnice, deoarece acceptă doar numere întregi cu semn pe 32 de biți, iar scripturile excesiv de lungi pot cauza erori de execuție. Prin urmare, se recomandă împărțirea programelor mari pentru a menține stabilitatea.
Extinderi folosind URCaps
Imaginează-ți URCaps ca pe aplicațiile de pe telefonul tău mobil, dar pentru brațul tău robotic. Aceste extensii software îți permit să adaugi noi funcționalități direct pe ecranul tactil, facilitând integrarea gripperelor, sistemelor de viziune artificială sau sculelor de sudură fără a fi nevoie să programezi fiecare dispozitiv de la zero.
Datorită acestor aplicații, este posibil să se importă traiectorii complexe de cod G sau să se automatizeze calibrarea echipamentelor, reducând drastic timpul de nefuncționare. Deși sunt compatibile în principal cu seria e și cu unele modele CB3, acestea reprezintă cea mai rapidă modalitate de a dota cobotul cu abilități specializate pentru controlul calității sau asamblare.
Integrare avansată cu ROS și control extern
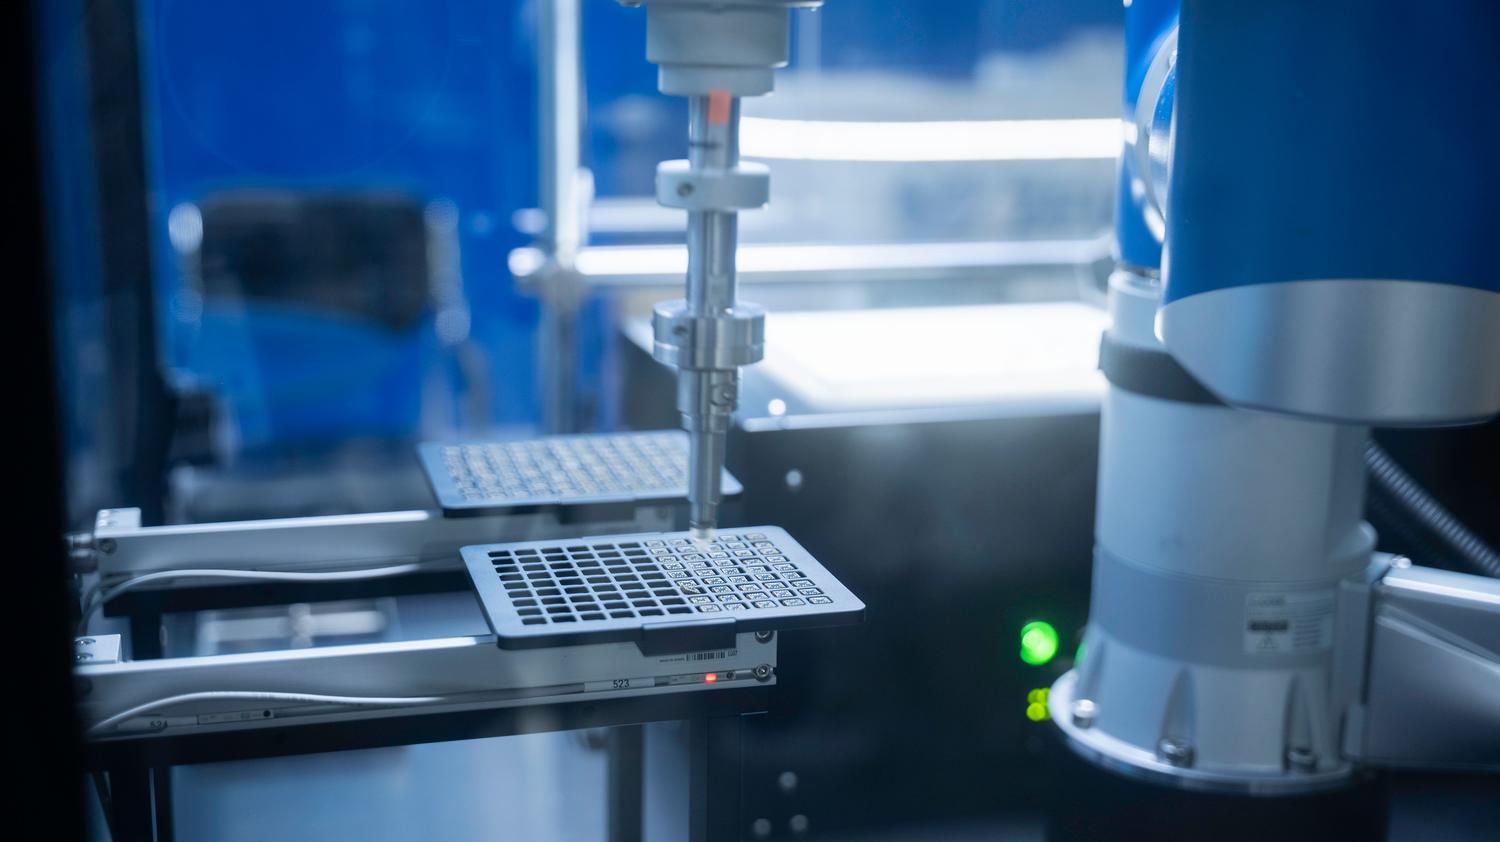
Pentru mediile de cercetare și dezvoltare sau laboratoare, integrarea cu ROS (Robot Operating System - Sistem de Operare pentru Roboti) este bijuteria coroanei. Acest sistem open-source vă permite să conectați senzori și camere de la diverși producători, utilizând biblioteci și simulatoare precum Gazebo pentru a testa totul înainte de a-l implementa pe robotul real. ROS este deosebit de puternic pentru planificarea mișcărilor complexe și controlul forței.
Mai mult decât atât, control extern Vă permite să controlați robotul de la un computer la distanță prin Ethernet. Folosind biblioteci precum ur_client_library Folosind protocoalele C++ sau XML-RPC, cobotul poate fi coordonat cu PLC-uri, benzi transportoare sau roboți mobili. Această capacitate gestionează echipa de pe desktop Este vital pentru automatizarea personalizată și colectarea datelor în timp real.
Noi orizonturi: metode hibride și soluții de inteligență artificială
Viitorul este aici, odată cu programarea hibridă , care combină comenzile vocale, gesturile mâinii și viziunea 3D. Aceasta permite unui operator să-i spună unui robot să „ridice cutia”, iar mașina va înțelege, folosind mașini cu stări finite pentru a organiza sarcina. Este o opțiune fantastică pentru fabricile care schimbă constant produsele și au nevoie de o curbă de învățare minimă pentru personalul lor.
În plus, colaborarea dintre UR și NVIDIA a adus Inteligența Artificială în fabrică. Folosind platforma Isaac și hardware-ul Jetson, roboții pot acum vedea obiecte și își pot planifica rutele autonom. Pentru cei care utilizează medii industriale închise, interfața SRCI permite controlul roboților de la PLC-uri Siemens , integrându-i ca orice altă mașină de pe linia de producție.
Optimizarea traiectoriilor complexe
Recent, s-a făcut un salt semnificativ înainte odată cu actualizarea Polyscope. Deși punctele de referință tradiționale sunt excelente pentru paletizare, acestea sunt insuficiente în sarcini precum aplicarea garniturii lichide pe motoare . Odată cu introducerea TCP la distanță și suportul pentru căile de cod Gen, robotul poate urmări contururi complexe cu o viteză constantă și o precizie chirurgicală , eliminând necesitatea de a petrece zile întregi predând manual fiecare punct.
Astăzi, oferim o gamă largă de instrumente, de la simplitatea blocurilor vizuale și a URCap-urilor pentru sarcini rapide, până la puterea URScript, ROS și AI pentru procese industriale extrem de complexe. Cheia constă în a ști cum să combini aceste instrumente în funcție de nivelul de calificare al echipei și de precizia necesară, permițând automatizării să fie flexibilă, scalabilă și accesibilă pentru orice tip de afacere.

Scriitor pasionat despre lumea octeților și a tehnologiei în general. Îmi place să îmi împărtășesc cunoștințele prin scriere și asta voi face în acest blog, să vă arăt toate cele mai interesante lucruri despre gadgeturi, software, hardware, tendințe tehnologice și multe altele. Scopul meu este să vă ajut să navigați în lumea digitală într-un mod simplu și distractiv.