- Detaljert analyse av programmeringsmetoder, fra intuitive visuelle grensesnitt til avanserte skriptspråk som URScript.
- Utforskning av utvidelsesverktøy ved bruk av URCaps og integrasjoner med robotstyrte operativsystemer som ROS.
- Studie av eksterne kontrollmuligheter og hybride tilnærminger for å optimalisere fleksibilitet i industrielle miljøer.
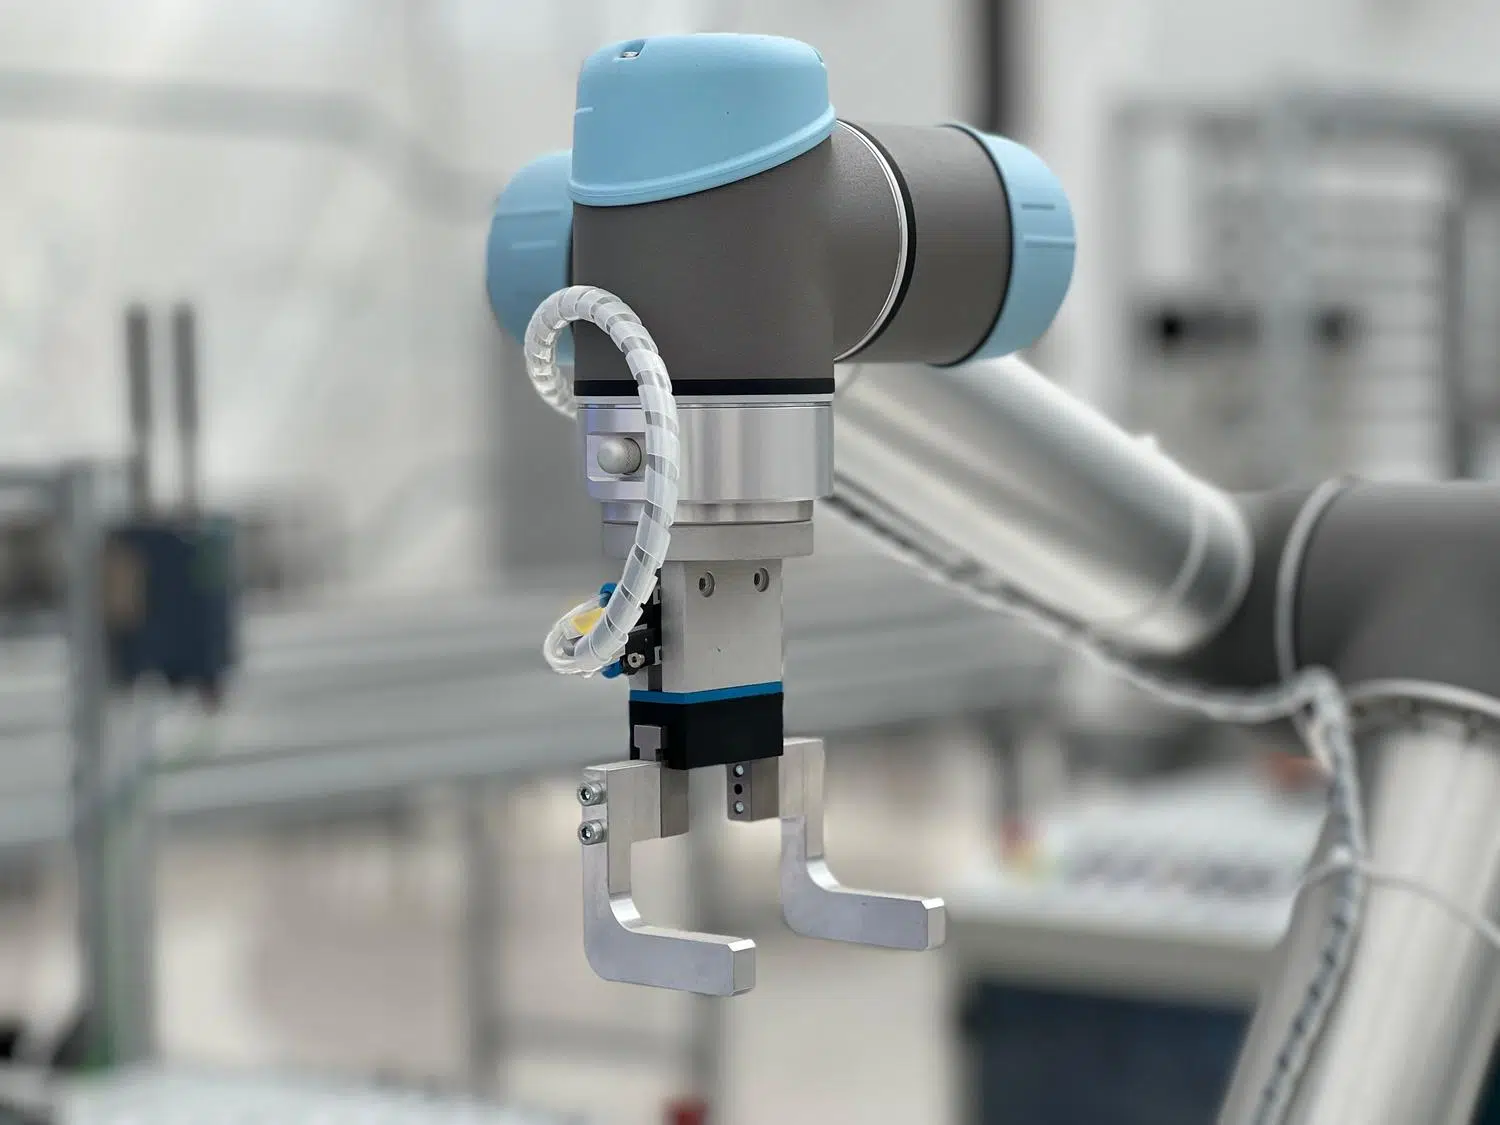
Det kan virke utfordrende å komme inn i den samarbeidende robotikkens verden i starten, men realiteten er at det nå er innen alles rekkevidde . Universal Robots' samarbeidende roboter har kommet for å bryte ned barrierene for tradisjonell automatisering, og tilbyr maskiner som kan flytte laster på opptil 35 kg og med rekkevidde på opptil 1750 mm, slik at enhver fabrikk, fra et lite elektronikkverksted til et metallbearbeidingsanlegg, kan være i drift i løpet av få minutter.
Det mest fantastiske er at du ikke trenger å være luftfartsingeniør for å komme i gang. Takket være et økosystem designet for fleksibilitet, kan du øke avkastningen på investeringen (ROI) og redusere de irriterende nedetidene som påvirker produktiviteten så negativt. Enten du leter etter noe enkelt eller presis kontroll, finnes det ulike veier til å mestre programvaren for disse maskinene.
Gatewayen: Opplæring og ressurser
Før du i det hele tatt rører roboten, er det viktig å vite at Universal Robots ikke lar deg være i fred. De tilbyr Universal Robots Academy , en gratis online opplæringsplattform hvor du på bare 87 minutter kan gå fra nybegynner til programmerer gjennom praktiske moduler og simuleringer. For de som ønsker å tilpasse utstyret sitt, er UR+ Solutions showroom det ideelle stedet å finne alt fra endeeffektorer og beskyttelsesdeksler til URCaps-plugins og offline simuleringsprogramvare.
Visuell programmering: Ideell for nybegynnere
For de som unngår kode, er visuell programmering en livredder. Denne metoden er basert på bruk av en berøringsskjermkonsoll kalt en Teach Pendant, hvor du ganske enkelt drar og slipper blokker eller ikoner som representerer handlinger (flytte, plukke opp, plassere) i et programtre. Det er det foretrukne alternativet for nybegynnere fordi det lar deg sette opp en oppgave på rekordtid , noen ganger på så lite som 90 sekunder, uten å skrive en eneste tekstlinje.
En av de store fordelene er at du kan bruke utvidet virkelighet til å projisere programmet på det virkelige rommet, og dermed unngå å måtte gjette bevegelsene. Alt er imidlertid ikke perfekt; dette systemet kan komme til kort i ekstremt komplekse oppgaver som krever svært dyp tilpasset logikk eller avanserte løkker, og det er tregere i storskalaproduksjoner som ikke tillater endringer.
URScript: Kodens kraft
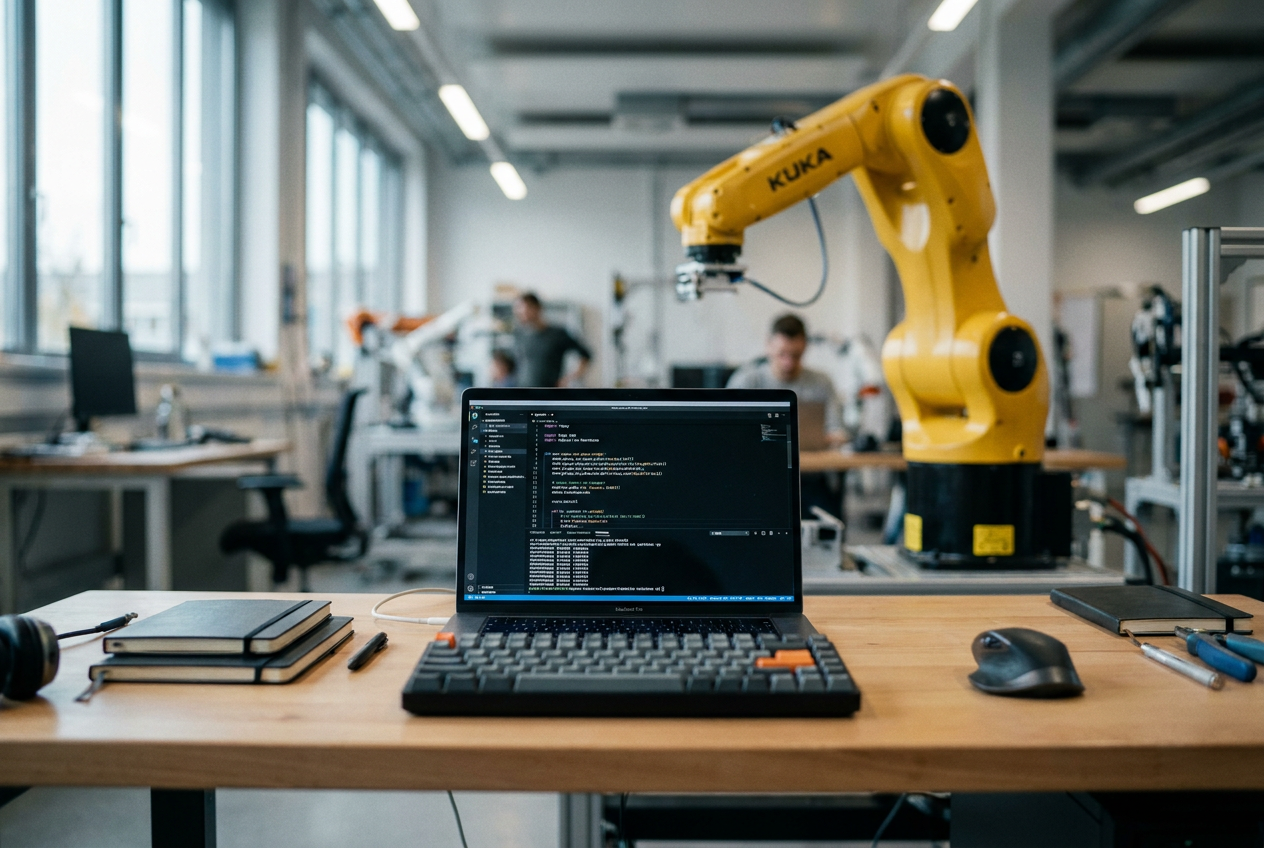
Når det visuelle grensesnittet blir utilstrekkelig, kommer URScript , URs innebygde skriptspråk, inn i bildet. Selv om Polyscope genererer denne koden i bakgrunnen, gir det å skrive den selv deg presis kontroll over hver bevegelse , hastighet og akselerasjon. I likhet med Python lar det deg administrere variabler, subrutiner og kommunisere med andre enheter via sockets eller Modbus TCP.
Det er det ideelle verktøyet for de som trenger at roboten deres skal reagere på eksterne sensorer i sanntid . Man må imidlertid være oppmerksom på de tekniske begrensningene, ettersom den bare støtter 32-bits heltall med signatur, og for lange skript kan forårsake kjøretidsfeil. Derfor anbefales det å dele opp store programmer for å opprettholde stabilitet.
Utvidelser ved bruk av URCaps
Se for deg URCaps som appene på mobiltelefonen din, men for robotarmen din. Disse programvareutvidelsene lar deg legge til nye funksjoner direkte på berøringsskjermen, noe som forenkler integreringen av gripere, maskinsynssystemer eller sveiseverktøy uten å måtte programmere hver enhet fra bunnen av.
Takket være disse applikasjonene er det mulig å importere komplekse G-kodebaner eller automatisere utstyrskalibrering, noe som reduserer nedetiden drastisk. Selv om de primært er kompatible med e-serien og noen CB3-modeller, representerer de den raskeste måten å utstyre coboten med spesialiserte ferdigheter for kvalitetskontroll eller montering.
Avansert integrasjon med ROS og ekstern kontroll
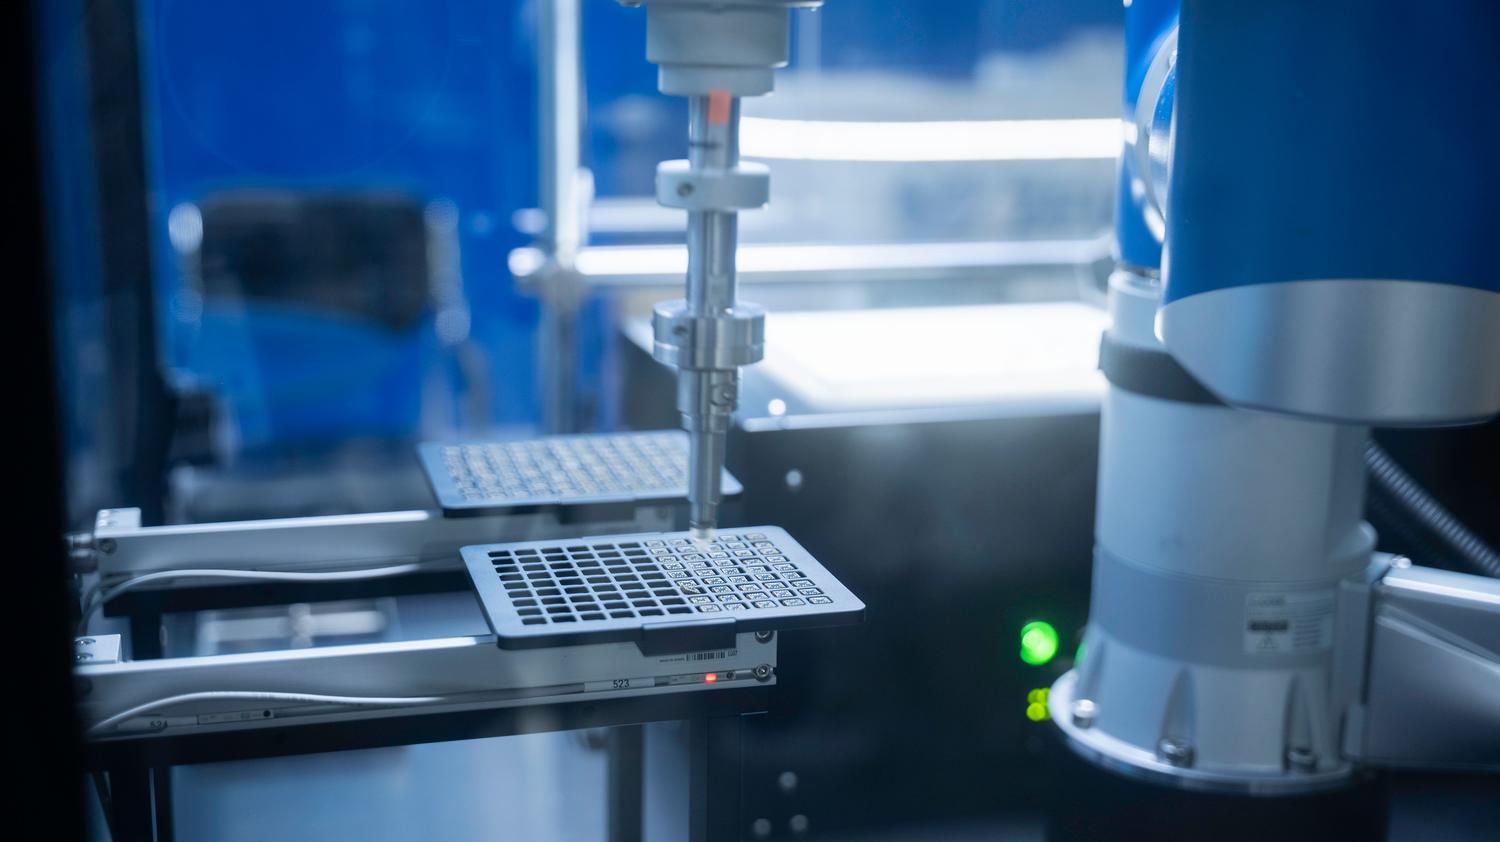
For FoU-miljøer eller laboratorier er integrasjon med ROS (Robot Operating System) kronjuvelen. Dette åpen kildekode-systemet lar deg koble til sensorer og kameraer fra forskjellige produsenter, ved hjelp av biblioteker og simulatorer som Gazebo for å teste alt før det distribueres til selve roboten. ROS er spesielt kraftig for å planlegge komplekse bevegelser og kontrollere kraft.
Videre ekstern kontroll Den lar deg styre roboten fra en ekstern datamaskin via Ethernet. Bruk av biblioteker som ur_client_library Ved hjelp av C++- eller XML-RPC-protokoller kan coboten koordineres med PLS-er, transportbånd eller mobile roboter. Denne funksjonen administrere teamet fra skrivebordet Det er viktig for tilpasset automatisering og datainnsamling i sanntid.
Nye horisonter: Hybride metoder og AI-løsninger
Fremtiden er her med hybridprogrammering , som blander stemmekommandoer, håndbevegelser og 3D-visjon. Dette lar en operatør be en robot om å «plukke opp esken», og maskinen vil forstå, ved å bruke endelige tilstandsmaskiner til å organisere oppgaven. Det er et fantastisk alternativ for fabrikker som stadig endrer produkter og trenger en minimal læringskurve for sine ansatte.
Videre har samarbeidet mellom UR og NVIDIA brakt kunstig intelligens til fabrikken. Ved hjelp av Isaac-plattformen og Jetson-maskinvaren kan roboter nå se objekter og planlegge rutene sine autonomt. For de som bruker lukkede industrielle miljøer, tillater SRCI-grensesnittet at roboter styres fra Siemens PLS-er , og integreres som enhver annen maskin på produksjonslinjen.
Optimalisering av komplekse baner
Nylig ble det gjort et betydelig sprang fremover med Polyscope-oppdateringen. Selv om tradisjonelle veipunkter er supre for palletering, kommer de til kort i oppgaver som å påføre flytende pakning på motorer . Med introduksjonen av ekstern TCP og støtte for generasjonskodebaner kan roboten følge intrikate konturer med jevn hastighet og kirurgisk presisjon , noe som eliminerer behovet for å bruke dager på å lære opp hvert punkt manuelt.
I dag tilbyr vi en rekke verktøy, fra enkelheten til visuelle blokker og URCaps for raske oppgaver til kraften til URScript, ROS og AI for svært komplekse industrielle prosesser. Nøkkelen ligger i å vite hvordan man kombinerer disse verktøyene i henhold til teamets ferdighetsnivå og den nødvendige presisjonen, slik at automatisering kan være fleksibel, skalerbar og tilgjengelig for alle typer virksomheter.

Lidenskapelig forfatter om verden av bytes og teknologi generelt. Jeg elsker å dele kunnskapen min gjennom å skrive, og det er det jeg skal gjøre i denne bloggen, vise deg alle de mest interessante tingene om dingser, programvare, maskinvare, teknologiske trender og mer. Målet mitt er å hjelpe deg med å navigere i den digitale verden på en enkel og underholdende måte.