- Konfigurace hardwaru a řídicí parametry pomocí Startdrive a technologických polohovacích objektů.
- Implementace řízení os pomocí pulzních odboček (PTO) pro efektivní řešení v S7-1200.
- Řízení složitých pohybů pomocí instrukcí Motion Control a tabulek sekvenčních příkazů.

Vstup do světa průmyslové automatizace se může zpočátku zdát skličující, ale zvládnutí řízení servomotorů pomocí TIA Portal je pro každého technika zlomovým bodem. Nemluvíme o jednoduchých motorech, které se otáčejí, ale o systémech schopných pohybu s naprostou přesností , detailně řídit rychlost a zrychlení, aby stroj dělal přesně to, co chceme.
Aby toho bylo dosaženo, nabízí Siemens výkonný ekosystém, kde PLC funguje jako mozek a servo regulátor jako sval. V závislosti na tom, zda použijeme S7-1200 nebo S7-1500, se programovací strategie mírně liší, protože některé umožňují pulzní řízení a jiné zvládají mnohem složitější digitální komunikaci prostřednictvím technologických zařízení.
Konfigurace servopohonů s S7-1500 a SINAMICS S210
Když pracujeme s high-end systémy, jako je S7-1500 (zejména s CPU řady T), věci se stávají zajímavými. Tyto systémy jsou navrženy pro koordinaci složitých pohybů. Proces začíná integrací hardwaru a softwaru v TIA Portal , kde konfigurujeme PLC, servo regulátor a motor tak, aby spolu komunikovaly.
Klíčovou součástí je použití Startdrive , specifického nástroje pro parametrizaci servomotorů. Zde upravujeme obecná data a vyhodnocujeme odezvu systému , abychom zajistili plynulý pohyb a bezchybné řízení polohy. Komunikace obvykle probíhá přes PROFINET nebo PROFIBUS , což umožňuje PLC odesílat přesná data do řídicí jednotky motoru.
Řízení os přes pulzní výstupní terminál (PTO) v S7-1200

Pokud nemáte velký rozpočet nebo je úkol jednodušší, S7-1200 je fantastickým spojencem díky svému pulznímu výstupu (PTO) . Jedná se o velmi efektivní možnost polohování os bez zbytečných komplikací. Mějte na paměti, že pro použití musí mít PLC tranzistorové (PNP) výstupy , obvykle modely DC/DC/DC.
V závislosti na konfiguraci systému můžeme použít pulzní a směrový režim (kde jeden výstup indikuje rychlost a druhý směr otáčení) nebo dvoufázové pulzy. Je nezbytné sledovat maximální výstupní frekvence, které se u modelů jako 1217C mohou pohybovat od 20 kHz do 1 MHz, protože to definuje maximální rychlost odezvy motoru.
Technologický poziční objekt
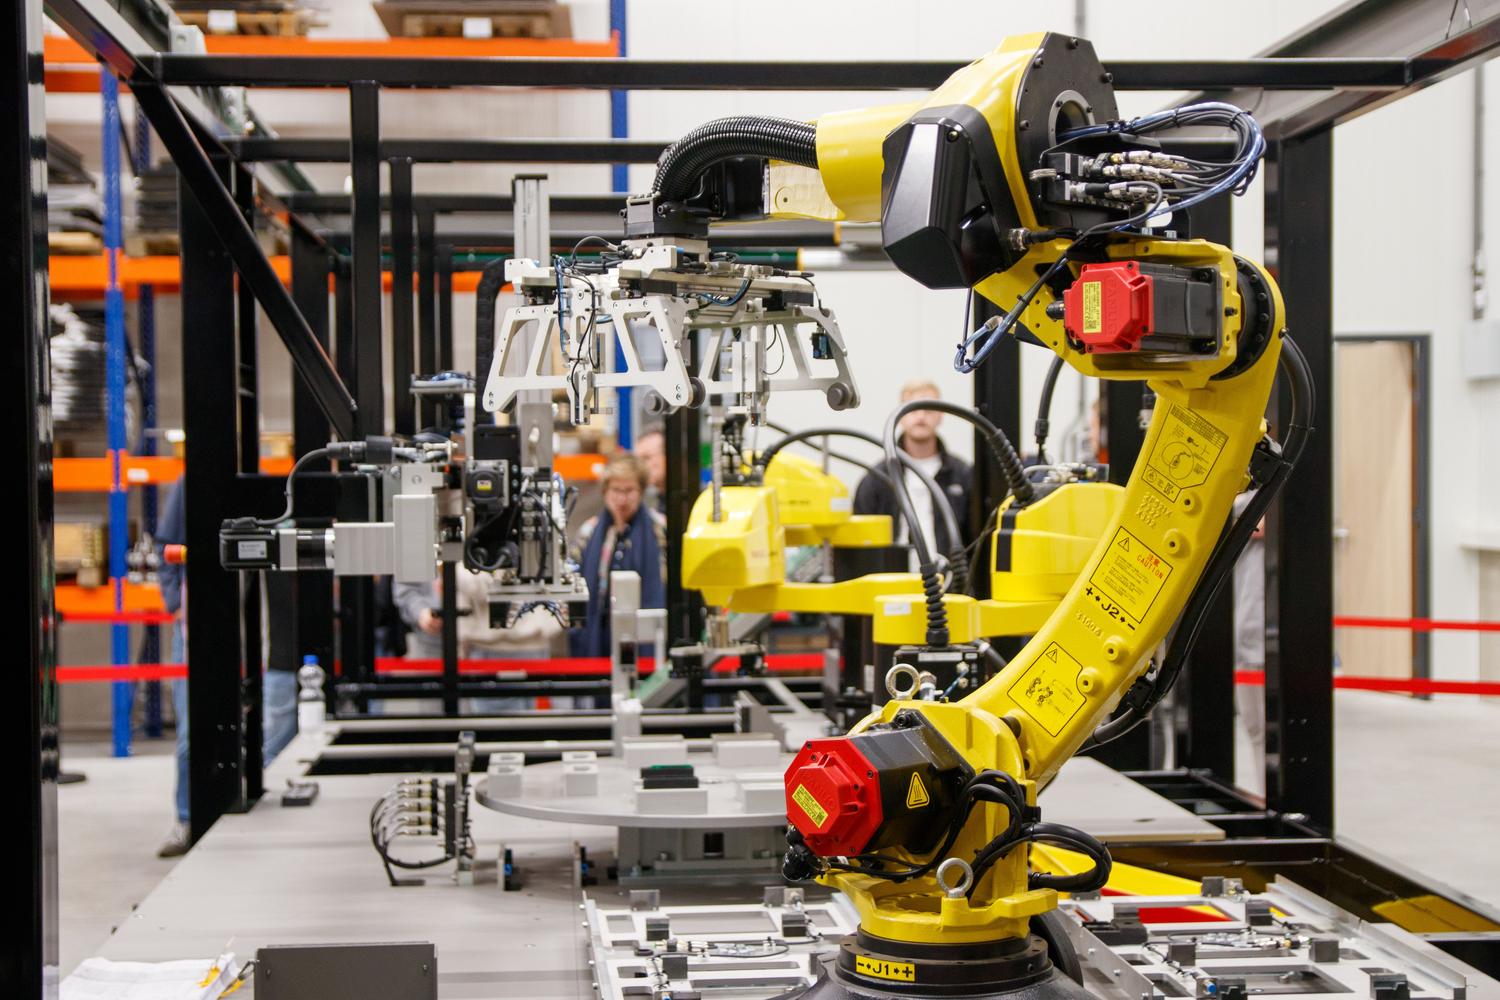
Aby se zabránilo ručnímu programování každého impulzu, TIA Portal nabízí technologické objekty (TO_PositioningAxis) . Tito průvodci nás provedou konfigurací osy a umožní nám zvolit mezi řízením v otevřené smyčce (PTO) nebo v uzavřené smyčce. Můžeme definovat měrnou jednotku , buď milimetry pro lineární osy, nebo stupně pro rotační osy.
V mechanické konfiguraci sdělujeme PLC, kolik pulzů na otáčku má motor a jaký je lineární posuv. V tomto okamžiku je také třeba nastavit limity polohy , a to jak pomocí softwaru, tak fyzických koncových spínačů, aby se zabránilo nárazu motoru do něčeho a způsobení katastrofy.
Systémová dynamika a referencování

Nestačí, aby se motor pouze pohyboval; musíme definovat, jak se pohybuje . V dynamickém nastavení konfigurujeme rychlosti, zrychlení a omezení trhnutí, abychom zajistili plynulý pohyb. Dále musíme naplánovat nouzové zastavení , abychom zaručili bezpečnost instalace.
Kritickým bodem je navádění do výchozí polohy . Protože v režimu PTO neexistuje žádná skutečná zpětná vazba, PLC nezná polohu motoru při jeho spuštění. Proto používáme instrukci MC_Home . Existuje několik režimů, od přímého absolutního navádění do výchozí polohy až po aktivní navádění do výchozí polohy (režim 3), kde se osa pohybuje automaticky, dokud nenajde senzor výchozí polohy.
Instrukce pro řízení pohybu a tabulky příkazů

Pro pohyb osy v programu používáme specifické funkční bloky. Základní jsou MC_Power pro napájení motoru, MC_Reset pro vymazání chyb a pohybové bloky MC_MoveAbsolute a MC_MoveRelative . Každá z těchto instrukcí inteligentně řídí dráhu serva.
Pokud je sekvence pohybů velmi složitá, je nejlepší použít TO_CommandTable . To nám umožňuje vytvořit seznam až 32 kroků v grafickém prostředí. Můžeme si vybrat mezi uzavřením požadavku (kdy motor brzdí a poté opět zrychluje) nebo vyhlazením pohybu , což zajistí plynulý přechod mezi kroky, sníží mechanické opotřebení a zkrátí dobu cyklu.
Implementace těchto systémů vyžaduje logický pracovní postup, který sahá od fyzické kabeláže a konfigurace sítě až po uvedení do provozu pomocí funkcí jog a ručního polohování. Správnou integrací komunikačních telegramů a technologických zařízení dosahujeme úplné kontroly nad průmyslovými stroji a optimalizujeme produktivitu a přesnost jakéhokoli automatizovaného procesu.
